Copri-dita e pad per sensori tattili per robot
Terminali per mani antropomorfe • Superficie per silicone • Profilo ±0,005 mm • 7075 / PEEK / POM
 Richiedi un preventivo
Chiama
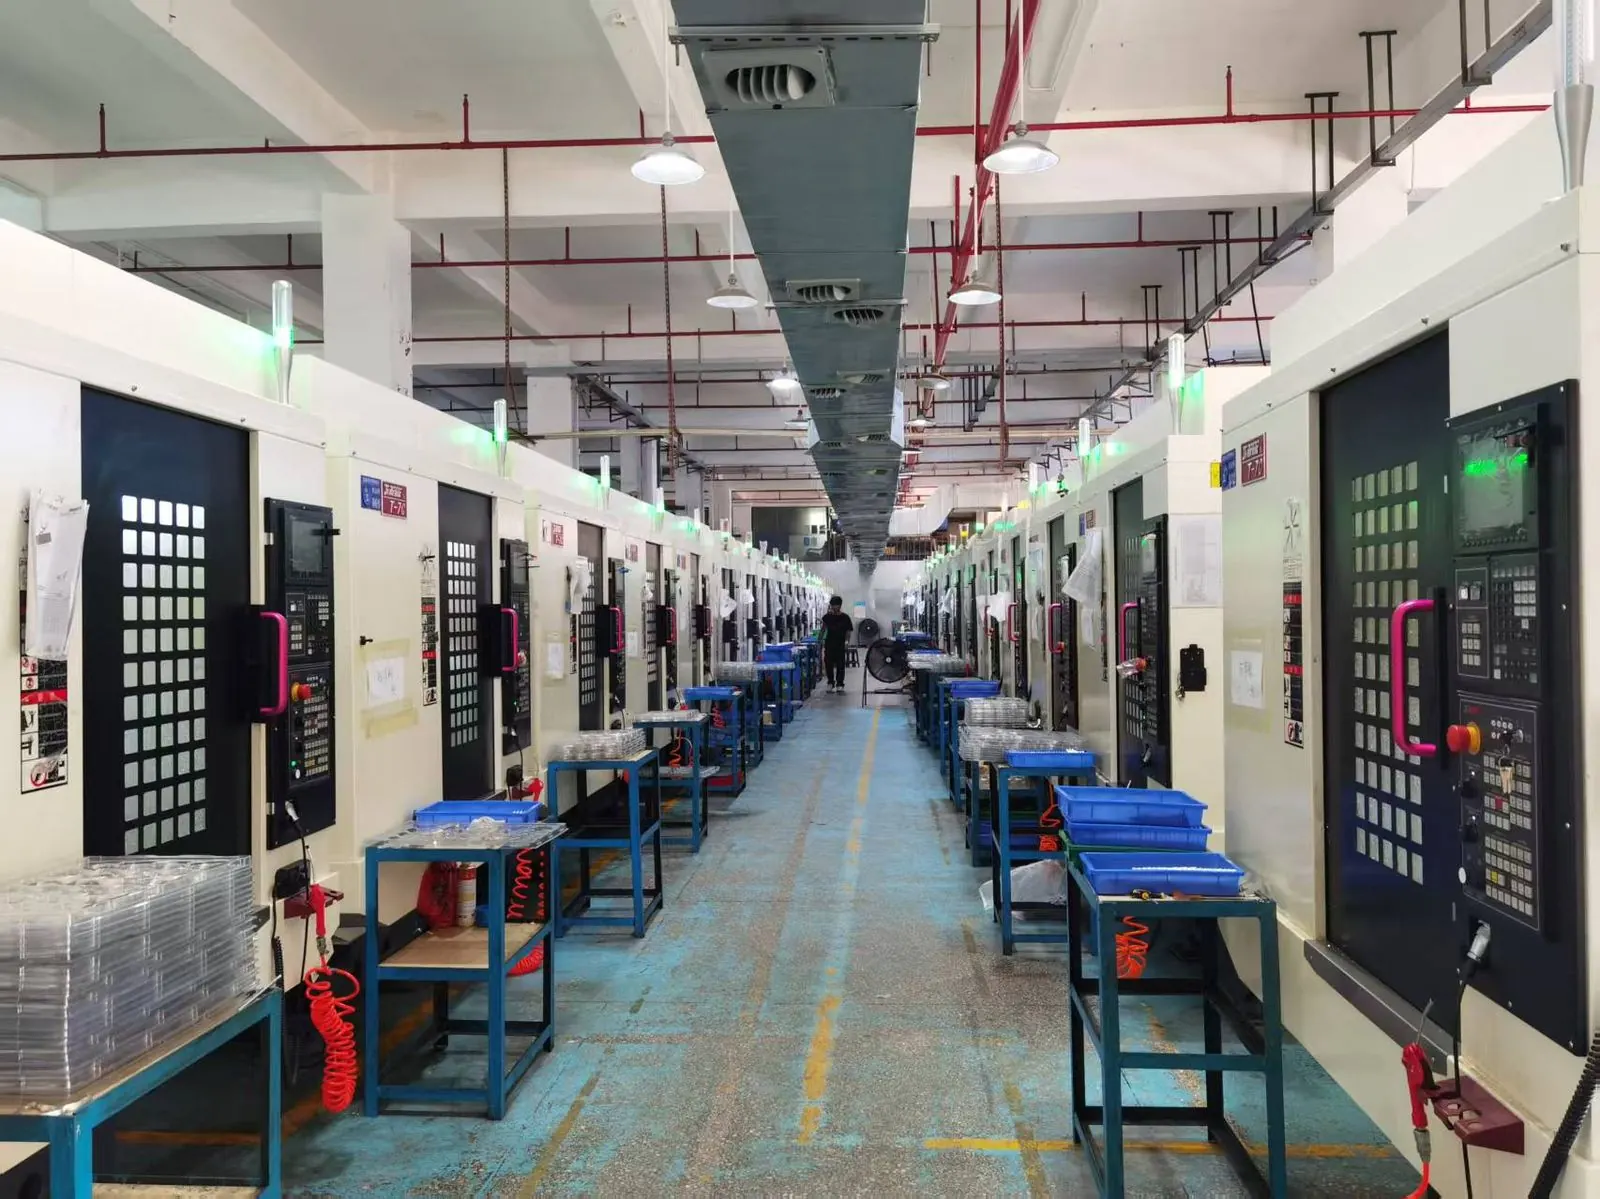
Copri-dita e pad tattili per robot lavorati CNC. Alloggiamenti con superficie liscia per silicone e sensori tattili. Alluminio 7075, PEEK, POM. CHX Metal dispone di 220 macchine CNC a Shenzhen, tra torni a fantina mobile e centri di lavoro a 5 assi.
Perché CHX Metal per i copri-dita dei robot
Il polpastrello è la superficie più frequentemente a contatto su un robot umanoide: tocca ogni oggetto movimentato. Produciamo alloggiamenti di precisione compatibili con sensori tattili capacitivi, resistivi, ottici e piezoelettrici.
- Integrazione di sensori tattili — cavità e canali per il passaggio di flat FPC e il montaggio di PCB.
- Compatibilità con overmolding morbido — superfici progettate per la colata diretta di silicone (Shore 10–30A).
- Scelta del materiale — alluminio 7075-T6, POM, PEEK, ABS e policarbonato, incluse gradi adatti ad applicazioni medicali.
- Texture superficiali — zigrinatura, nervature o superficie liscia per migliorare la presa su oggetti lisci.
- Costanza di lotto — lavorazione a 5 assi con tastatura in macchina e verifica del profilo di contatto al CMM.
Applicazioni dei copri-dita
Pad per sensore capacitivo
Copri-dita isolanti per array capacitivi di contatto e pressione.
Copri-dita per sensore ottico
Coperture trasparenti o traslucide per sensori tattili ottici a telecamera.
Copertura per sensore FSR
Gusci protettivi con elementi sensibili FSR integrati.
Punta morbida pneumatica
Nucleo rigido con canali per l'attuazione pneumatica della punta morbida.
Pad per presa ad alta temperatura
Coperture resistenti alle alte temperature per la movimentazione di oggetti caldi.
Adattatore per cambio utensile
Terminali standardizzati per sistemi rapidi di cambio effettore.
Materiali e tolleranze
Scegliete il materiale adatto al vostro metodo di sensing tattile e all'applicazione:
- Alluminio 7075-T6 — rigido e conduttivo; richiede uno strato isolante per sensori capacitivi.
- PEEK — biocompatibile, autoclavabile, resistente fino a 250 °C; per robot medicali e alimentari.
- POM — basso attrito e basso assorbimento d'acqua; uso generale.
- ABS / Policarbonato — costo contenuto, facile post-processo e resistente agli urti.
- Alluminio + overmolding silicone — nucleo rigido con esterno morbido per oggetti delicati.
Tolleranza profilo: ±0,005 mm generale, ±0,005 mm sulla superficie di contatto. Finitura: Ra 0,8–1,6 µm standard, fino a Ra 0,4 con passata di finitura.
Domande frequenti
Quali materiali sono adatti ai copri-dita per sensori capacitivi? Servono materiali isolanti come PEEK, POM, ABS o policarbonato. Per il sensing capacitivo con punta metallica si applica un sottile rivestimento dielettrico (0,1–0,5 mm) sulla superficie in alluminio.
Potete replicare la superficie curva di un copri-dita esistente? Sì — inviate il modello 3D (STEP / IGES / X_T) e realizzeremo una copertura corrispondente. Per le mani antropomorfe più diffuse produciamo ricambi intercambiabili.
Qual è il lead time per 50 polpastrelli? 7–10 giorni lavorativi per prototipi (1–20 pz) e 15–20 giorni lavorativi per piccole serie (50–200 pz). Per volumi elevati (1000+) servono 20–30 giorni.
Offrite polpastrelli con punta morbida in silicone? Lavoriamo il nucleo rigido interno; l'overmolding in silicone è eseguito da un partner qualificato. Su richiesta forniamo anche il gruppo completo.
Servono copri-dita per robot? Preventivo in 24 ore. Caricate il disegno (PDF, STEP o SolidWorks). Feedback DFM gratuito.
Servono copri-dita per robot? Preventivo in 24 ore.
Caricate il disegno (PDF, STEP o SolidWorks). Feedback DFM gratuito.
Invia il disegno e richiedi un preventivo →