Fingerpads & Taktilsensor-Gehäuse für Robotikhände
Sensorfertige Kavität • ±0,005 mm Profil • PEEK / 7075 / Silikon-Hybrid
 Angebot anfordern
Anrufen
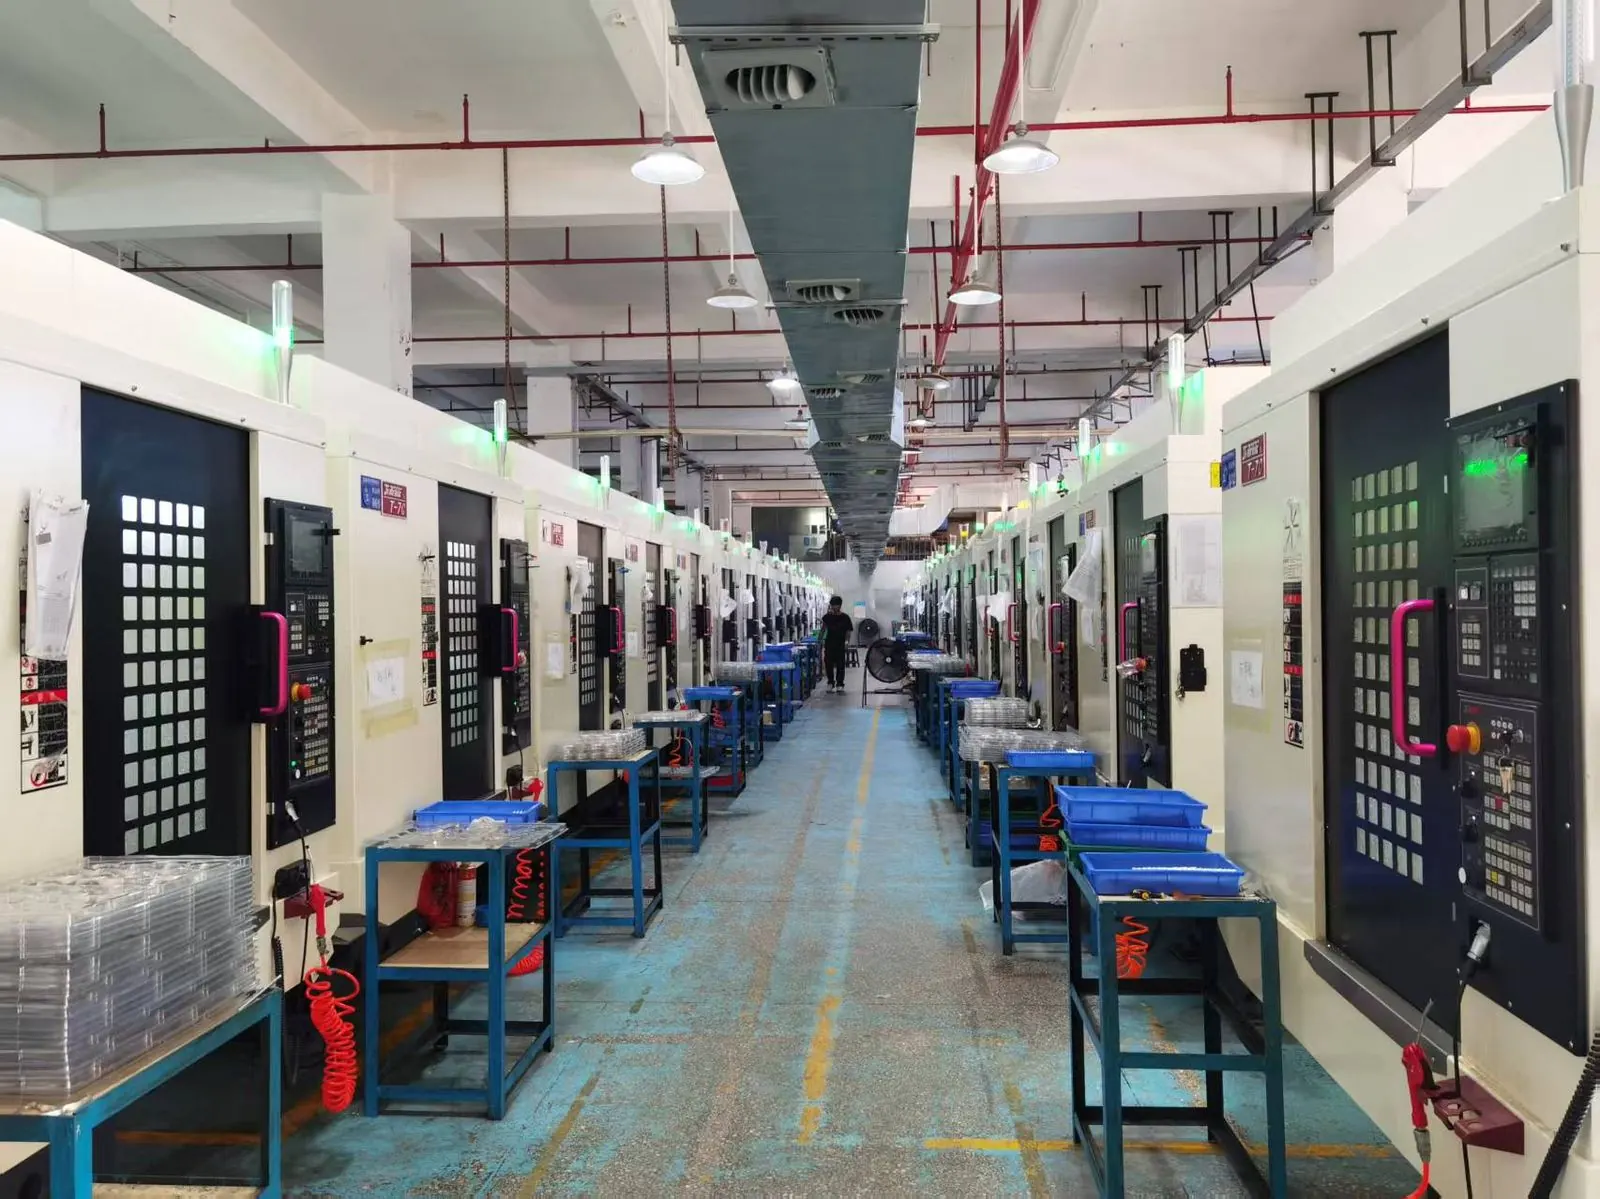
CNC-gefertigte Fingerpads und Taktilsensor-Gehäuse für Roboterhände. PEEK, 7075-Aluminium und silikonfähige Oberflächen mit ±0,005 mm Kavitätsprofil. Die Werkhalle umfasst 5.000 m2 und fertigt bis zu 5 Millionen Präzisionsteile pro Monat.
Warum CHX Metal für Fingerpads
Ein Fingerpad ist die Kontaktschicht, die das Taktil-Array trägt. Kavitätstiefe, Ebenheit und Kantenradius entscheiden darüber, wie gut der Sensor liest. Wir fertigen den steifen Padkörper so, dass Sensorfenster, Kabelaustritt und Befestigungsdome in einer Aufspannung entstehen, und lassen eine definierte Fläche für das Silikon-Overmoulding, wo eine nachgiebige Haut benötigt wird.
- Kontrolle der Sensorkavität — Kavitätstiefe und Bodenebenheit auf ±0,005 mm, damit das Taktil-Array auf definierter Höhe sitzt.
- Glatte Sensorfläche — Ra 0,4 oder besser auf der Kontaktfläche für optische und kapazitive Arrays.
- Kabel- und FPC-Führung — innenliegende Nuten und Austrittsfenster passend zur flexiblen Schaltung, mit verrundeten Kanten gegen Scheuern.
- Silikonfähige Klebefläche — kontrollierte Rauheit und Formschlussmerkmale für umspritzte oder geklebte Häute.
- Leichter Körper — verrippte oder ausgefräste Geometrie reduziert die bewegte Masse an der Fingerspitze bei gleichbleibender Steifigkeit.
Padtypen, die wir fertigen
Kapazitive Array-Pads
Ebenmäßige, formstabile Flächen, die jede Elektrode auf konstantem Abstand zur Haut halten.
Optische Taktilpads
Gefertigte Gehäuse mit optischem Pfad und definiertem Sitz für die Kontaktmembran.
Piezoelektrische Pads
Steife, ebene Sitzflächen, die Schwingungen der Kontaktfläche auf das Element übertragen.
MEMS-Luftdruck-Pads
Abgedichtete Kammern mit definiertem Luftpfad zwischen Kontaktfläche und Sensorport.
Pneumatische Weichkontakt-Pads
Steife Körper, die einen Luftkanal und eine geformte Elastomer-Kontaktschicht aufnehmen.
Werkstoffe & Toleranzen
Der Padkörper wird nach geringer Masse, Formstabilität und Verträglichkeit mit dem Sensoraufbau gewählt:
- PEEK — geringe Feuchtigkeitsaufnahme und hohe Steifigkeit für stabile optische und kapazitive Kavitäten, auch in medizintauglichen Sorten.
- Aluminium 7075-T6 — Struktur-Padkörper und Halterungen mit eloxierten Verschleißflächen.
- POM (Acetal) — formstabile, reibungsarme Körper für Standardpads.
- PI (Polyimid) — Temperaturstabilität, wo das Pad nahe an einem Heizelement sitzt.
Toleranzen: Kavitätstiefe und Boden ±0,005mm. Oberfläche: Ra 0,4 auf der Sensorfläche, Ra 1,6 außen. Silikonklebung: Klebeflächen mit kontrolliertem Ra 1,6–2,4.
Häufig gestellte Fragen
Fingerpads für Robotikhände gesucht? Angebot in 24 Stunden.
Senden Sie Zeichnung oder 3D-Modell (PDF, STEP oder IGES). DFM-Feedback und Angebot kostenlos.
Zeichnung senden & Angebot anfordern →